ASTRAプロジェクト:ロボットが宇宙空間での自律的な構造物の構築に成功
カリフォルニア工科大学の実験用ロボット「ASTRA」が、史上初めて宇宙空間での構造物の自律組み立てに成功しました。
·2 分で読めます
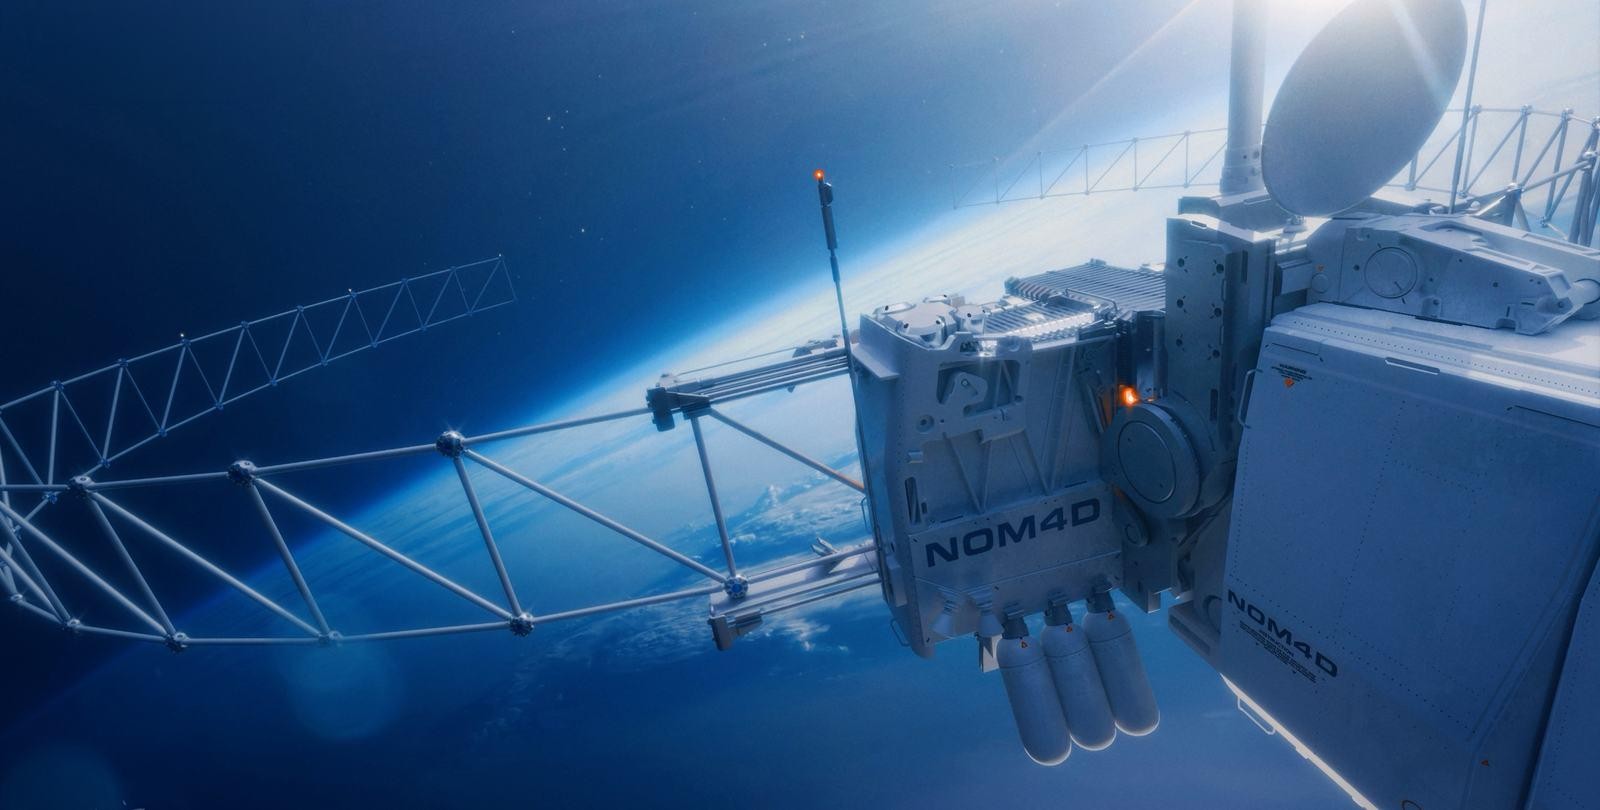
カリフォルニア工科大学(Caltech)の研究チームは、ロボットシステムによる史上初の宇宙空間での自律組み立てを実証し、歴史的なマイルストーンを達成しました。実験用ASTRAモジュールは、地球からのオペレーターによる継続的な直接制御を必要とせず、軌道上で複合材チューブとポリマーフィルムを首尾よく接続しました。このブレイクスルーは、ロケットのフェアリングによって課される従来のペイロード(積載物)サイズ制限を回避できる可能性を証明するものです。
- ロボットが宇宙で独立して構造物を組み立てたのは歴史上初。
- ASTRAモジュールは、カリフォルニア工科大学(Caltech)の研究チームによって開発された。
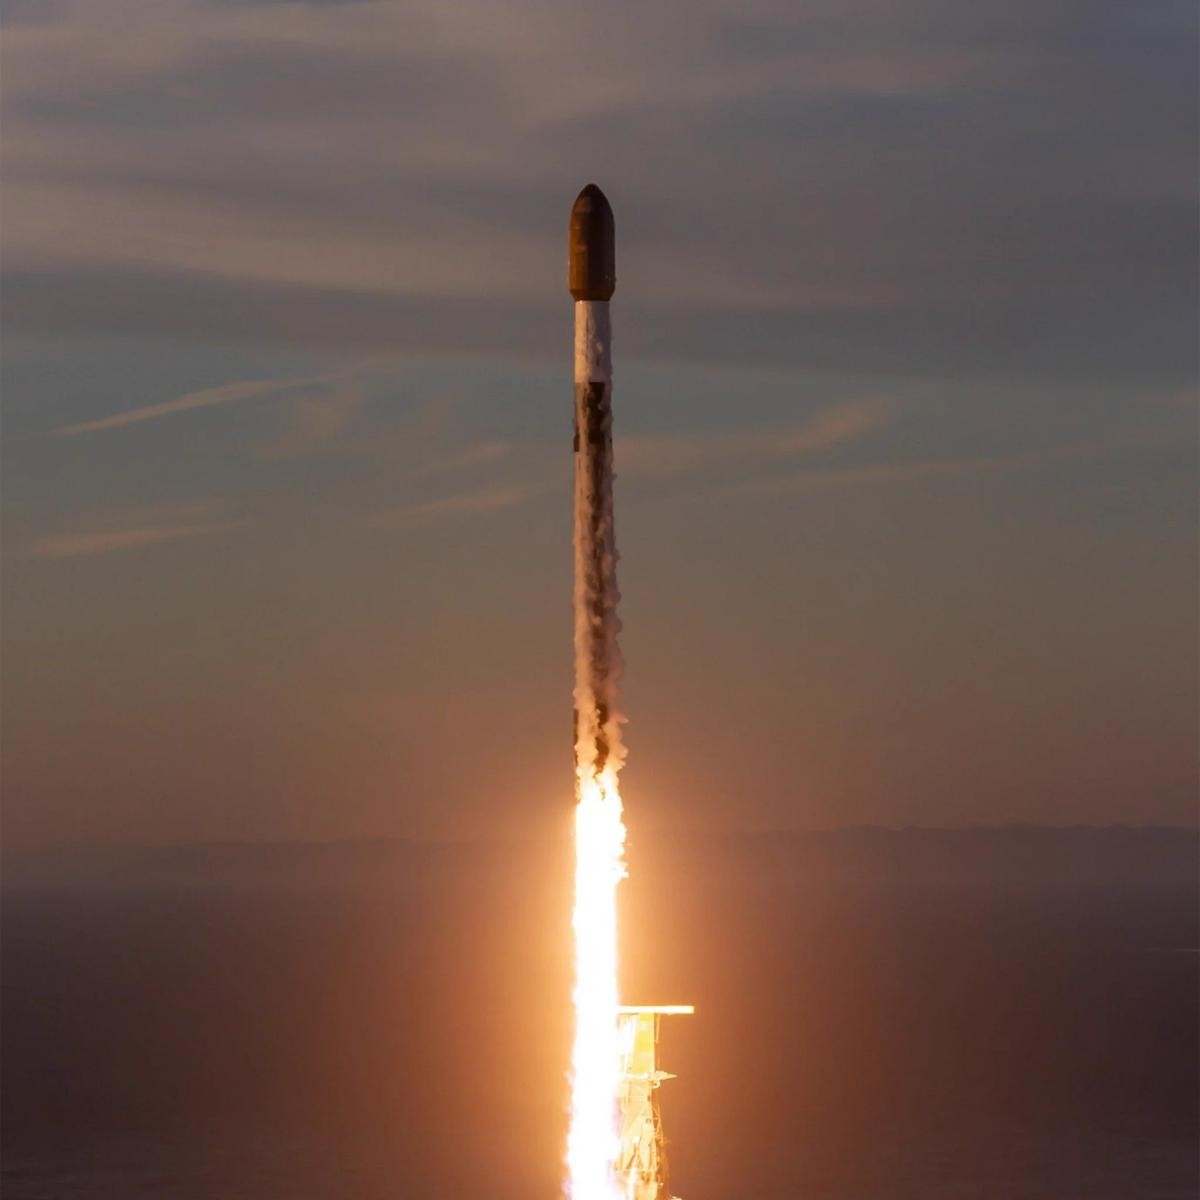
- 3月30日にSpaceXのファルコン9ロケットに搭載され、Transporter-16ミッションの一環として打ち上げられた。
- 複合材料と高耐久性ポリマーを使用して、1.4メートルのアンテナの構築に成功した。
ASTRAのミッション詳細と打ち上げ 宇宙機は3月30日、Transporter-16プログラムの一環としてSpaceXのファルコン9ロケットで打ち上げられました。軌道上に到達後、モジュールはMomentus社の宇宙タグ「Vigoride 7」に統合されました。ロボットマニピュレーターは、1日あたり約15分間という短い通信セッションを通じて制御されました。エンジニアが基本コマンドを送信する一方、システムは自律的にコンポーネントの位置合わせを行い、マウントプレートに固定しました。
技術とDARPAのNOM4Dプログラム この実証実験は、米国国防高等研究計画局(DARPA)が監督するNOM4Dプログラムの一環として行われました。プロジェクトリーダーのセルジオ・ペレグリーノ氏は、今回の成果は、数百メートルから数キロメートルに及ぶ構造物へのスケールアップを行う前段階として、基本的な組み立てアルゴリズムをテストしたに過ぎないと述べています。無重力と大気抵抗がない環境は、従来のサイズ制約をなくし、広大な軌道構造物の創造を可能にします。
将来の宇宙インフラへの影響 自律的な組み立ての成功は、宇宙観測所向けの巨大な光学ミラー、強力な軌道上太陽光発電所、宇宙からの微弱な信号を検出するための大型電波望遠鏡の建設への道を切り開きます。これと並行して、他の研究チームも国際宇宙ステーション(ISS)上でカーボンチューブの硬化方法のテストを行っています。この技術は打ち上げ機の寸法への依存をなくし、将来の軌道インフラや通信の技術的基盤を確立するものです。
出典: iXBT.com