Boston Dynamics stattet humanoider Roboter Atlas für Tests mit Rädern aus
Boston Dynamics hat die Füße seines humanoiden Roboters Atlas durch Räder ersetzt, um elektrische Stellantriebe unter maximaler Betriebslast zu testen.
·2 Min. Lesezeit
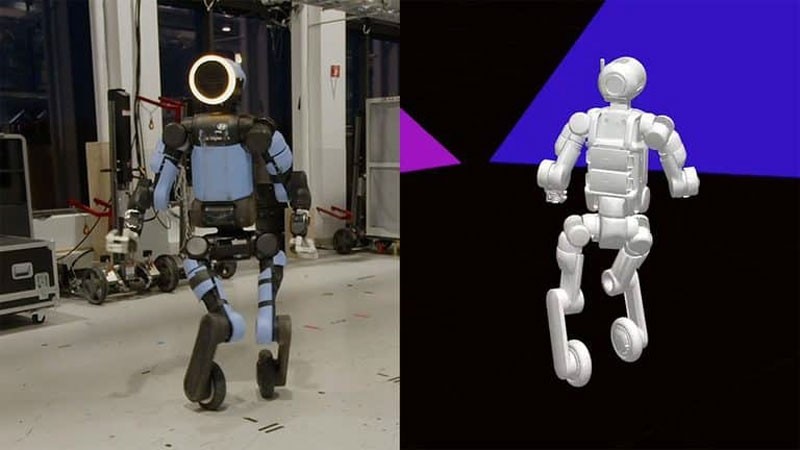
Boston Dynamics hat einen originellen Weg gefunden, alle elektrischen Stellantriebe des humanoiden Roboters Atlas unter Maximallast zu testen, indem beide Füße durch Räder ersetzt wurden. Dieses ungewöhnliche Experiment soll prüfen, wie das Ganzkörper-Steuerungssystem mit echten Elektroantrieben interagiert, die an ihren Leistungsgrenzen arbeiten.
- Die radbasierte Konfiguration dient rein als Forschungsplattform für Belastungstests der Stellantriebe.
- Das Steuerungsmodell wurde im Physiksimulator MuJoCo trainiert und auf echte Hardware übertragen.
- Atlas lernte, sich autonom zu bewegen, zu drehen und komplexe Manöver wie 360-Grad-Sprünge mit Drehung auszuführen.
Details zum experimentellen Rad-Setup Der am 17. April 2024 enthüllte, vollständig elektrische humanoide Roboter Atlas ersetzte ein älteres Hydraulikmodell. Um alle Elektroantriebe gleichzeitig unter hoher Last zu testen, verbanden Ingenieure Räder über einen Spezialadapter mit den Standard-Ankelmotoren (Knöchelgelenkmotoren). Das Unternehmen betont, dass keine kommerzielle Vermarktung einer Radversion geplant ist, da es sich hierbei ausschließlich um eine Forschungsplattform zur Hardware-Belastung handelt. Im Softwaremodell wurde jedes Rad wie ein Fußgelenk mit unbegrenzter Drehung behandelt. Die Anpassung des Reinforcement-Learning-Systems erforderte die Feinabstimmung von Belohnungsstrukturen, Befehlsbereichen und Algorithmen zur Aufrechterhaltung des Gleichgewichts. Infolgedessen lernte der Roboter erfolgreich, Räder für Vorwärts-, Rückwärts- und Seitwärtsbewegungen zu nutzen.
Simulation und Integration von Bewegungserfassung Das Training fand im Physiksimulator MuJoCo statt, bevor die Steuerungsmodelle auf der physischen Hardware eingesetzt wurden. Ingenieure verglichen Low-Level-Steuerungsparameter und passten das mathematische Simulationsmodell kontinuierlich an das Verhalten der realen Ausrüstung an. Dieser iterative Prozess sorgte für eine präzise Abstimmung der Maschinen. Bestimmte Bewegungen wurden mithilfe von Motion-Capture-Bibliktionen menschlicher Aktionen gestaltet. Während Seitwärssprüngen mit Versatz lernte der Roboter beispielsweise, Räder anstelle des menschlichen Fußgleitens zu nutzen. Nach diesem Ansatz führte Atlas beim ersten Versuch einen 360-Grad-Drehungsprung aus, indem er aufgezeichnete menschliche Trajektorien verfolgte.
Bedeutung der Robotik-Experimente Das primäre Ziel des Experiments bestand darin, die drehmoment- und geschwindigkeitsstarken Elektroantriebe einem langanhaltenden Vollastbetrieb unter dem vollständigen Gewicht des Roboters auszusetzen. Jede Beschleunigung, Kurvenfahrt und Bremsmanöver zwang die Motoren dazu, in extremen Kombinationen von Drehmoment- und Drehzahlgrenzen zu arbeiten. Die bei diesen rigorosen Tests gesammelten Daten werden bereits verwendet, um die Standard-bipodale Version des Roboters zu verbessern. Konkret konzentriert sich das nächste Projekt des Teams darauf, die Widerstandsfähigkeit des Steuerungssystems gegen den Ausfall einzelner Antriebe zu erhöhen, indem Reinforcement Learning eingesetzt wird, um mögliche Hardware-Fehlfunktionen zu kompensieren.
Quelle: 3DNews: