Boston Dynamics испытала робота Atlas с колесами вместо ступней
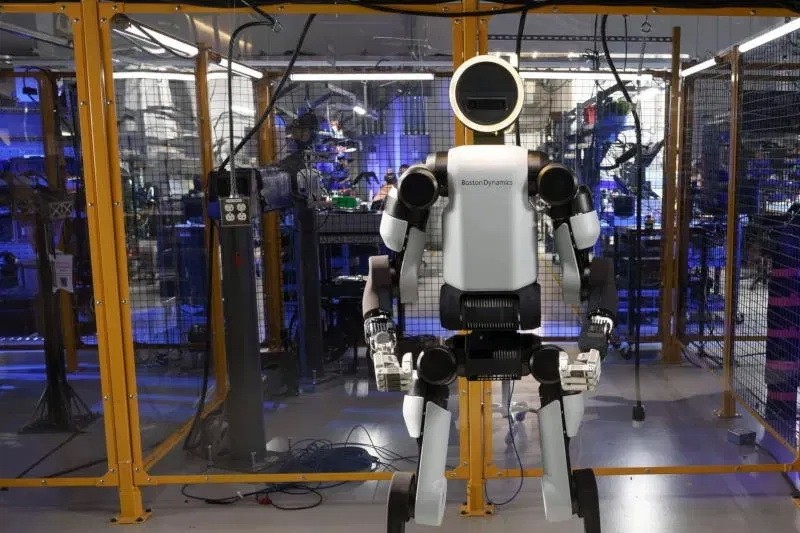
Boston Dynamics установила колеса на ноги человекоподобного робота Atlas для проверки электроприводов под максимальной нагрузкой в ходе тестов.
·2 мин. чтения
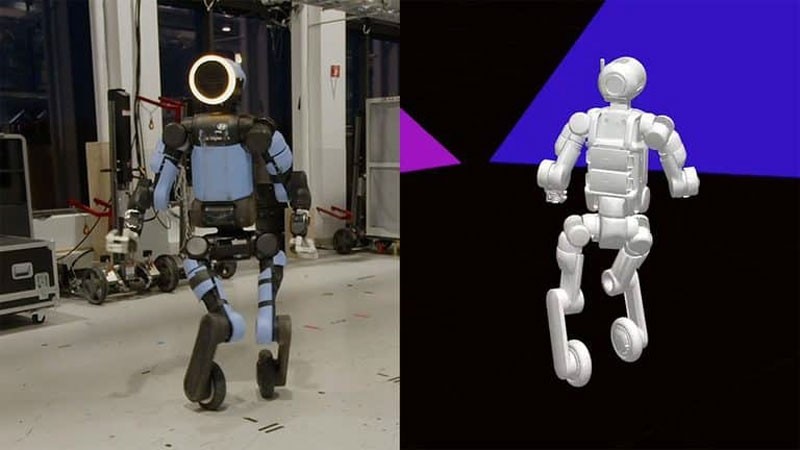
Компания Boston Dynamics нашла оригинальный способ протестировать все электроприводы человекоподобного робота Atlas в экстремальных режимах, заменив обе его ступни на колеса. Новый эксперимент направлен на проверку того, как система управления справляется с предельными нагрузками на все подвижные узлы машины.
- Замена ступней колесами создана как исследовательская платформа для нагрузочных тестов электроприводов.
- Обучение робота происходило в симуляторе MuJoCo с переносом модели на реальное аппаратное обеспечение.
- Atlas научился самостоятельно двигаться, поворачиваться и выполнять сложные трюки, включая прыжки с разворотом на 360 градусов.
Особенности новой экспериментальной конфигурации Полностью электрический человекоподобный робот Atlas был представлен 17 апреля 2024 года, сменив старую гидравлическую версию. Чтобы испытать электроприводы в комплексе, инженеры подключили колеса к штатным движкам в голеностопах через специальный адаптер. Представители компании подчеркивают, что не планируют выпускать коммерческую колесную версию робота, так как это чисто исследовательская платформа. В программной модели каждое колесо представили как голеностопный сустав с неограниченным вращением. Для адаптации системы управления потребовалось изменить структуру вознаграждений при обучении с подкреплением, диапазон команд и алгоритмы поддержания положения тела. Это позволило роботу уверенно использовать колеса для передвижения вперед, назад и боком.
Использование симулятора и технологий захвата движений Процесс обучения начинался в физическом симуляторе MuJoCo, после чего управляющая модель переносилась на реальное устройство. Инженеры сопоставляли параметры низкоуровневого управления и корректировали математическую модель под поведение «железа». Такой подход обеспечил высокую точность настройки всех компонентов. Часть движений была получена из библиотеки записей захвата человеческих движений (Motion Capture). Например, при боковых перемещениях и прыжках робот использовал колеса вместо человеческого скольжения ступней. Благодаря этому Atlas смог с первой попытки выполнить прыжок с разворотом на 360 градусов по человеческой траектории.
Значение экспериментов для робототехники Главной целью испытаний была продолжительная работа электроприводов с высоким крутящим моментом и скоростью при полной массе робота. Каждый маневр заставлял двигатели работать в самых интенсивных режимах, что помогло собрать уникальные данные о надежности оборудования. Полученные в ходе тестов результаты уже применяются для улучшений стандартной версии робота. Следующим шагом команды станет повышение устойчивости системы управления к отказам отдельных приводов с помощью обучения с подкреплением и компенсации неисправностей.
Источник: 3DNews: