Boston Dynamics o'zining Atlas robotiga g'ildiraklar o'rnatdi
Boston Dynamics kompaniyasi Atlas gumanoid robotining oyoq panjalarini g'ildiraklarga almashtirib, elektr drayvlarini sinovdan o'tkazdi.
·2 daqiqa o‘qish
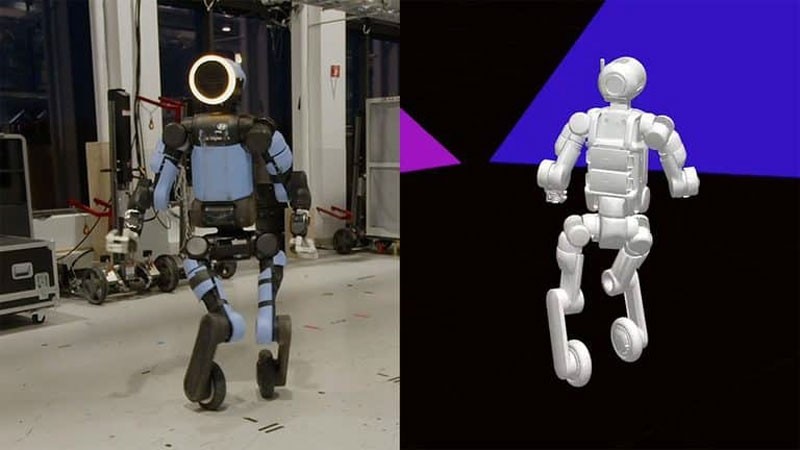
Boston Dynamics kompaniyasi Atlas nomli to'liq elektr gumanoid robotining barcha elektr drayvlarini maksimal yuklama ostida sinovdan o'tkazish uchun uning ikkala oyoq panjasini g'ildiraklarga almashtirdi. Ushbu g'ayrioddiy tajriba mashinaning barcha harakatlanuvchi qismlari chegaraviy sharoitlarda qanday ishlashini tekshirishga qaratilgan.
- G'ildirakli modifikatsiya tijorat maqsadida chiqarilmaydi, faqat ilmiy-tadqiqot platformasi hisoblanadi.
- Robotni boshqarish tizimi MuJoCo fizika simulyatorida qayta o'qitildi va real apparatga ko'chirildi.
- Atlas o'zlashtirilgan ko'nikmalar yordamida harakatlanish, burilish va 360 graduslik sakrashlarni bajarishni o'rgandi.
Eksperimental platformaning o'ziga xos xususiyatlari To'liq elektr quvvatida ishlaydigan Atlas roboti 2024 yil 17 apreilda taqdim etilgan bo'lib, avvalgi gidravlik versiyaning o'rnini egallagan edi. Elektr drayvlarini kompleks sinash uchun muhandislar g'ildiraklarni to'piqdagi mavjud motorlarga maxsus adapter yordamida ulashdi. Kompaniya vakillarining ta'kidlashicha, g'ildirakli robotni ommaviy ishlab chiqarish rejalashtirilmagan va bu faqat tadqiqot uchun qilingan qadamdir. Dasturiy ta'minotda har bir g'ildirak cheksiz aylanish imkoniyatiga ega to'piq bo'g'imi sifatida ko'rsatildi. O'qitish jarayonida mukofotlash tuzilmasini, boshqaruv buyruqlari diapazonini va tushunchalarni saqlash algoritmlarini o'zgartirish talab etildi. Natijada robot g'ildiraklardan mustaqil ravishda oldinga, orqaga va yon tomonlarga harakatlanishda foydalanishni o'rgandi.
Simulyator va harakatni qamrab olish texnologiyalari O'qitish jarayoni dastlab MuJoCo fizika simulyatorida amalga oshirilib, so'ngra real qurilmaga ko'chirildi. Muhandislar quyi darajadagi boshqaruv parametrlarini solishtirib, real uskunaning xatti-harakatiga mos ravishda matematik modelni tuzatib borishdi. Bu yondashuv barcha qismlarning o'zaro hamkorligini mukammal sozlash imkonini berdi. Ba'zi harakatlar inson harakatini yozib olish (Motion Capture) kutubxonasi asosida shakllantirildi. Misol uchun, yon tomonga sakrab harakatlanishda robot odatdagi oyoq siljishi o'rniga g'ildiraklardan foydalandi. Shuning tarzda robot 360 graduslik burilish bilan sakrashni birinchi urinishdayoq muvaffaqiyatli bajardi.
Sinov natijalarining ahamiyati Tajribaning asosiy vazifasi elektr drayvlarining to'liq robot og'irligi ostida yuqori moment va tezlikda uzoq vaqt davomida ishlashini ta'minlash edi. Har bir tezlanish va tormozlanish motorlarni eng og'ir rejimda ishlashga majbur qildi, bu esa muhandislarga qimmatli ma'lumotlarni berdi. Sinov davomida olingan natijalar hozirning o'zida robotning oyoqli standart versiyasini takomillashtirish uchun ishlatilmoqda. Xususan, jamoaning navbatdagi loyihasi alohida drayvlar ishdan chiqqanda ham muvozanatni saqlash qobiliyatini oshirishga qaratilgan.
Manba: 3DNews: