Boston Dynamics dote son robot humanoïde Atlas de roues pour des tests
Boston Dynamics a remplacé les pieds de son robot humanoïde Atlas par des roues afin de tester ses actionneurs électriques sous des charges opérationnelles maximales.
·2 min de lecture
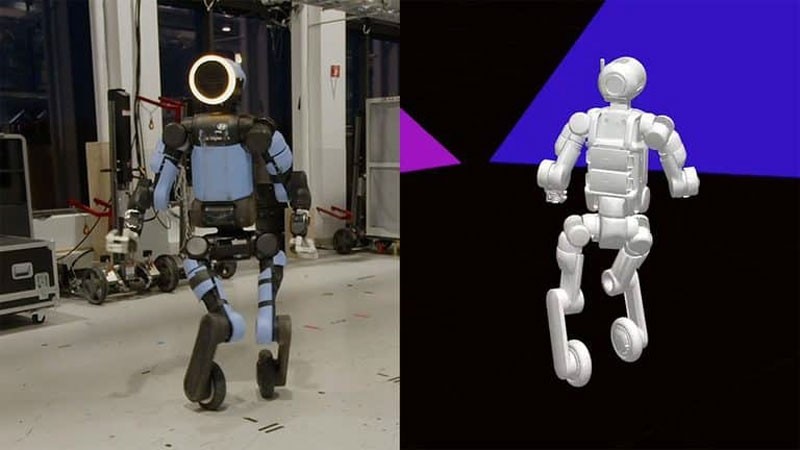
Boston Dynamics a trouvé un moyen original de tester tous les actionneurs électriques du robot humanoïde Atlas sous charge maximale en remplaçant ses deux pieds par des roues. Cette expérience inhabituelle vise à vérifier comment le système de contrôle du corps entier interagit avec de véritables actionneurs électriques poussés dans leurs retranchements.
- La configuration sur roues sert uniquement de plateforme de recherche pour soumettre les actionneurs à des tests de contrainte.
- Le modèle de contrôle a été entraîné dans le simulateur physique MuJoCo avant d'être transféré sur le matériel réel.
- Atlas a appris à se déplacer, à tourner et à effectuer des manœuvres complexes comme des sauts avec rotation à 360 degrés de manière autonome.
Détails de la configuration expérimentale à roues Dévoilé initialement le 17 avril 2024, le robot humanoïde Atlas entièrement électrique a succédé à un ancien modèle hydraulique. Pour tester simultanément tous les entraînements électriques sous forte contrainte, les ingénieurs ont relié des roues aux moteurs de cheville standard via un adaptateur spécial. L'entreprise souligne qu'elle n'a pas l'intention de commercialiser une version à roues, celle-ci constituant uniquement une plateforme de recherche pour solliciter le matériel. Dans le modèle logiciel, chaque roue a été traitée comme une articulation de cheville dotée d'une rotation illimitée. L'adaptation du système d'apprentissage par renforcement a nécessité d'ajuster les structures de récompense, les plages de commandes et les algorithmes de maintien de l'équilibre. En conséquence, le robot a réussi à apprendre à utiliser ses roues pour avancer, reculer et effectuer des mouvements latéraux.
Simulation et intégration de la capture de mouvement L'entraînement s'est déroulé dans le simulateur physique MuJoCo avant que les modèles de contrôle ne soient déployés sur le matériel physique. Les ingénieurs ont comparé les paramètres de contrôle de bas niveau et ajusté en continu le modèle de simulation mathématique pour qu'il corresponde au comportement de l'équipement réel. Ce processus itératif a garanti un réglage précis de la machine. Certains mouvements ont été façonnés à l'aide de bibliothèques de capture de mouvement représentant des actions humaines. Par exemple, lors de sauts latéraux avec déplacement, le robot a appris à utiliser des roues à la place du glissement de pied humain. Grâce à cette approche, Atlas a exécuté un saut avec rotation à 360 degrés dès sa première tentative en suivant des trajectoires humaines enregistrées.
Portée des expériences robotiques L'objectif principal de l'expérience était de soumettre les actionneurs électriques à couple et vitesse élevés à des opérations prolongées à pleine charge, sous la masse complète du robot. Chaque accélération, virage et manœuvre de freinage a forcé les moteurs à fonctionner à travers des combinaisons extrêmes de limites de couple et de vitesse. Les données recueillies lors de ces tests rigoureux servent déjà à améliorer la version bipède standard du robot. Plus précisément, le prochain projet de l'équipe se concentre sur l'amélioration de la résilience du système de contrôle face à la défaillance d'un actionneur individuel, en recourant à l'apprentissage par renforcement pour compenser d'éventuels dysfonctionnements matériels.
Source: 3DNews: