Boston Dynamics ने अपने Atlas ह्यूमेनॉइड रोबोट में टेस्टिंग के लिए जोड़े पहिए
Boston Dynamics ने अपने Atlas ह्यूमेनॉइड रोबोट के पैरों को पहियों से बदल दिया है ताकि अधिकतम ऑपरेशनल लोड के तहत इलेक्ट्रिक एक्चुएटर्स का परीक्षण किया जा सके.
·2 मिनट पढ़ने का समय
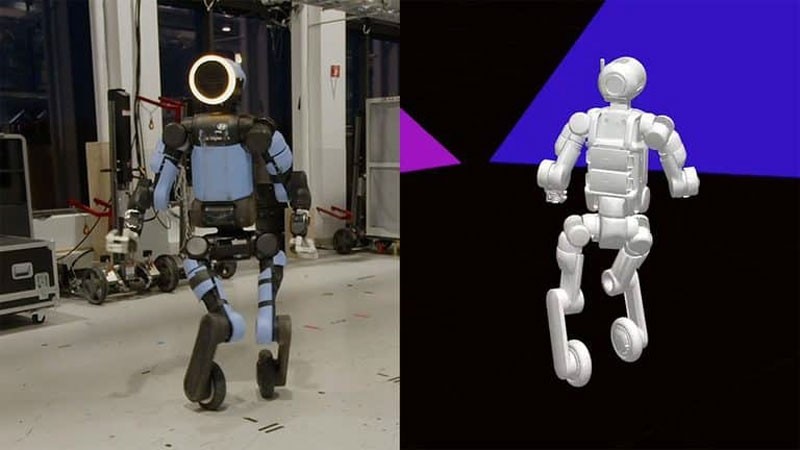
Boston Dynamics ने Atlas ह्यूमेनॉइड रोबोट के दोनों पैरों को पहियों से बदलकर इसके सभी इलेक्ट्रिक एक्चुएटर्स का अधिकतम लोड पर परीक्षण करने का एक अनूठा तरीका निकाला है। इस असामान्य प्रयोग का उद्देश्य यह जांचना है कि होल-बॉडी कंट्रोल सिस्टम वास्तविक इलेक्ट्रिक ड्राइव के साथ कैसे काम करता है, जब वे अपनी लिमिट पर ऑपरेट कर रहे हों।
- पहियों वाला यह कॉन्फ़िगरेशन पूरी तरह से एक्चुएटर्स के स्ट्रेस-टेस्टिंग के लिए एक रिसर्च प्लेटफॉर्म के रूप में काम करता है।
- कंट्रोल मॉडल को MuJoCo फिजिक्स सिम्युलेटर में ट्रेन किया गया और इसे असली हार्डवेयर पर ट्रांसफर किया गया।
- Atlas ने स्वायत्त रूप से चलना, मुड़ना और 360-डिग्री स्पिन जंप जैसे जटिल मैन्यूवर करना सीख लिया है।
प्रायोगिक व्हील सेटअप का विवरण मूल रूप से 17 अप्रैल, 2024 को सामने आए पूरी तरह से इलेक्ट्रिक Atlas ह्यूमेनॉइड रोबोट ने पुराने हाइड्रोलिक मॉडल की जगह ली थी। सभी इलेक्ट्रिक ड्राइव्स को भारी तनाव के तहत एक साथ टेस्ट करने के लिए, इंजीनियरों ने एक विशेष एडाप्टर के जरिए स्टैंडर्ड एंकल मोटर्स से पहियों को जोड़ दिया। कंपनी इस बात पर जोर देती है कि पहियों वाले वर्जन को कमर्शियल बनाने की उसकी कोई योजना नहीं है, क्योंकि यह केवल हार्डवेयर को स्ट्रेस टेस्ट देने के लिए एक रिसर्च प्लेटफॉर्म है। सॉफ्टवेयर मॉडल में, प्रत्येक पहिए को असीमित रोटेशन वाले एंकल जॉइंट के रूप में माना गया था। रीइंफोर्समेंट लर्निंग सिस्टम को अपनाने के लिए रिवॉर्ड स्ट्रक्चर्स, कमांड रेंज और संतुलन बनाए रखने वाले एल्गोरिदम में बदलाव करने की आवश्यकता पड़ी। परिणामस्वरूप, रोबोट ने आगे, पीछे और बगल में मूवमेंट करने के लिए पहियों का उपयोग करना सफलतापूर्वक सीख लिया।
सिमुलेशन और मोशन कैप्चर इंटीग्रेशन कंट्रोल मॉडल को फिजिकल हार्डवेयर पर तैनात करने से पहले ट्रेनिंग MuJoCo फिजिक्स सिम्युलेटर में की गई थी। इंजीनियरों ने लो-लेवल कंट्रोल पैरामीटर्स की तुलना की और वास्तविक दुनिया के उपकरणों के व्यवहार से मेल खाने के लिए गणितीय सिमुलेशन मॉडल को लगातार एडजस्ट किया। इस इटरेटिव प्रोसेस ने मशीनरी की सटीक ट्यूनिंग सुनिश्चित की। कुछ मूवमेंट को मानवीय क्रियाओं की मोशन कैप्चर लाइब्रेरी का उपयोग करके तैयार किया गया था। उदाहरण के लिए, विस्थापन के साथ पार्श्व छलांग (lateral jumps) के दौरान, रोबोट ने मानव पैर फिसलने के बजाय पहियों का उपयोग करना सीखा। इस दृष्टिकोण का पालन करते हुए, Atlas ने रिकॉर्ड किए गए मानव प्रक्षेप पथ (trajectories) को ट्रैक करके अपने पहले ही प्रयास में 360-डिग्री स्पिन जंप किया।
रोबोटिक प्रयोगों का महत्व इस प्रयोग का प्राथमिक लक्ष्य हाई-टॉर्क, हाई-स्पीड वाले इलेक्ट्रिक एक्चुएटर्स को रोबोट के पूरे द्रव्यमान के तहत लंबे समय तक फुल-लोड ऑपरेशन के अधीन करना था। प्रत्येक त्वरण (acceleration), मोड़ और ब्रेकिंग मैन्यूवर ने मोटर्स को टॉर्क और गति सीमा के अत्यधिक संयोजनों में काम करने के लिए मजबूर किया। इन कठोर परीक्षणों के दौरान एकत्र किए गए डेटा का उपयोग रोबोट के स्टैंडर्ड बाइपीडल (दो पैरों वाले) वर्जन को बेहतर बनाने के लिए किया जा रहा है। विशेष रूप से, टीम की अगली परियोजना संभावित हार्डवेयर खराबी की भरपाई के लिए रीइंफोर्समेंट लर्निंग का उपयोग करके व्यक्तिगत ड्राइव विफलताओं के खिलाफ कंट्रोल सिस्टम की लचीलापन (resilience) को बढ़ाने पर केंद्रित है।
स्रोत: 3DNews: