Boston Dynamics melengkapi robot humanoid Atlas dengan roda untuk pengujian
Boston Dynamics mengganti kaki robot humanoid Atlas dengan roda untuk menguji aktuator elektrik di bawah beban operasional maksimum.
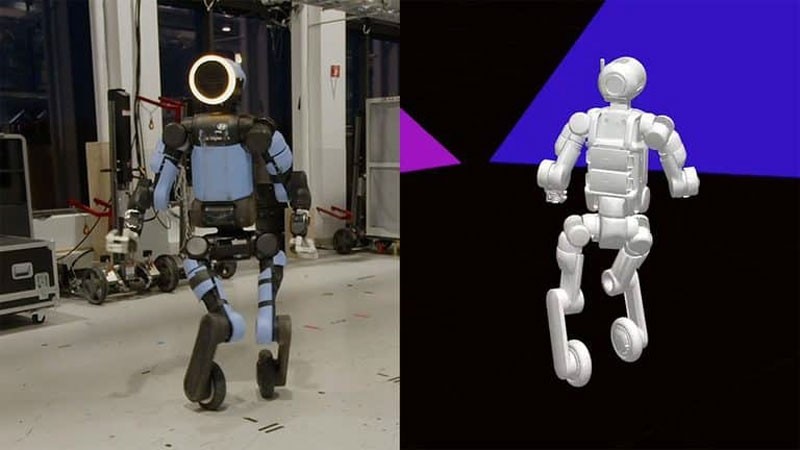
Boston Dynamics menemukan cara yang unik untuk menguji semua aktuator elektrik dari robot humanoid Atlas di bawah beban maksimum dengan mengganti kedua kakinya dengan roda. Eksperimen tidak biasa ini dirancang untuk memeriksa bagaimana sistem kontrol seluruh tubuh berinteraksi dengan penggerak elektrik nyata yang beroperasi hingga batasnya.
- Konfigurasi beroda murni berfungsi sebagai platform penelitian untuk pengujian stres aktuator.
- Model kontrol dilatih dalam simulator fisika MuJoCo dan ditransfer ke perangkat keras asli.
- Atlas belajar bergerak secara mandiri, berputar, dan melakukan manuver kompleks seperti lompatan berputar 360 derajat.
Detail pengaturan roda eksperimental Pertama kali diperkenalkan pada 17 April 2024, robot humanoid Atlas yang sepenuhnya elektrik menggantikan model hidrolik yang lebih lama. Untuk menguji semua penggerak elektrik secara bersamaan di bawah tekanan berat, para insinyur menghubungkan roda ke motor engkel standar melalui adaptor khusus. Perusahaan menekankan bahwa mereka tidak memiliki rencana untuk mengkomersialkan versi beroda, karena ini semata-mata merupakan platform penelitian untuk menguji perangkat keras.
Dalam model perangkat lunak, setiap roda diperlakukan sebagai sendi engkel dengan rotasi tak terbatas. Beradaptasi dengan sistem pembelajaran penguatan (reinforcement learning) memerlukan penyesuaian struktur imbalan, rentang perintah, dan algoritma pemeliharaan keseimbangan. Hasilnya, robot tersebut berhasil belajar menggunakan roda untuk gerakan maju, mundur, dan menyamping.
Integrasi simulasi dan penangkapan gerak Pelatihan berlangsung di simulator fisika MuJoCo sebelum model kontrol diterapkan pada perangkat keras fisik. Para insinyur membandingkan parameter kontrol tingkat rendah dan terus menyesuaikan model simulasi matematis agar sesuai dengan perilaku peralatan di dunia nyata. Proses berulang ini memastikan penyetelan mesin yang tepat.
Baca jugaHyundai Akuisisi 100% Saham Boston Dynamics untuk Skalakan Robot AtlasGerakan tertentu dibentuk menggunakan pustaka penangkapan gerak (motion capture) dari aksi manusia. Misalnya, selama lompatan menyamping dengan perpindahan, robot belajar menggunakan roda alih-alih geseran kaki manusia. Mengikuti pendekatan ini, Atlas berhasil melakukan lompatan putar 360 derajat pada percobaan pertamanya dengan melacak lintasan manusia yang terekam.
Signifikansi eksperimen robotik Tujuan utama dari eksperimen ini adalah untuk menguji aktuator elektrik bertorsi tinggi dan kecepatan tinggi agar dapat beroperasi penuh dalam waktu lama di bawah massa lengkap robot. Setiap akselerasi, belokan, dan manuver pengereman memaksa motor beroperasi di berbagai kombinasi ekstrem dari batas torsi dan kecepatan.
Data yang dikumpulkan selama pengujian ketat ini telah digunakan untuk meningkatkan versi bipedal (berkaki dua) standar dari robot tersebut. Khususnya, proyek berikutnya dari tim ini berfokus pada peningkatan ketahanan sistem kontrol terhadap kegagalan penggerak individu menggunakan pembelajaran penguatan untuk mengkompensasi potensi malfungsi perangkat keras.
Sumber: 3DNews: