Boston Dynamics, testler için Atlas insansı robotuna tekerlek taktı
Boston Dynamics, Atlas insansı robotunun ayaklarını tekerleklerle değiştirerek elektrikli aktüatörleri maksimum operasyonel yükler altında test etti.
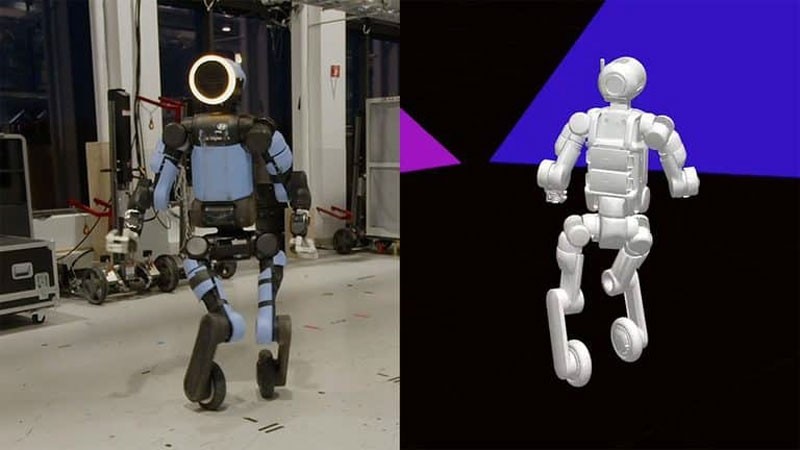
Boston Dynamics, Atlas insansı robotunun her iki ayağını da tekerleklerle değiştirerek tüm elektrikli aktüatörlerini maksimum yük altında test etmek için özgün bir yol buldu. Bu olağandışı deney, tüm vücut kontrol sisteminin sınırlarında çalışan gerçek elektrikli sürücülerle nasıl etkileşime girdiğini kontrol etmek amacıyla tasarlandı.
- Tekerlekli konfigürasyon, tamamen aktüatörleri stres testine tabi tutmak için bir araştırma platformu görevi görüyor.
- Kontrol modeli MuJoCo fizik simülatöründe eğitildi ve gerçek donanıma aktarıldı.
- Atlas; otonom olarak hareket etmeyi, dönmeyi ve 360 derece dönerek zıplama gibi karmaşık manevralar yapmayı öğrendi.
Deneysel tekerlek kurulumunun detayları İlk olarak 17 Nisan 2024'te tanıtılan tamamen elektrikli Atlas insansı robotu, daha eski hidrolik modelin yerini almıştı. Mühendisler, tüm elektrikli tahrik sistemlerini yoğun stres altında aynı anda test etmek için özel bir adaptör aracılığıyla tekerlekleri standart ayak bileği motorlarına bağladı. Şirket, bunun donanımı zorlamak için tasarlanmış tamamen bir araştırma platformu olduğunu ve tekerlekli bir versiyonu ticarileştirme planı bulunmadığını vurguluyor.
Yazılım modelinde her tekerlek, sınırsız dönme yeteneğine sahip bir ayak bileği eklemi olarak ele alındı. Takviyeli öğrenme sisteminin uyarlanması; ödül yapıksılarının, komut aralıklarının ve dengeyi koruma algoritmalarının ince ayarlanmasını gerektirdi. Sonuç olarak robot, ileri, geri ve yanal hareketler için tekerlekleri kullanmayı başarıyla öğrendi.
Simülasyon ve hareket yakalama entegrasyonu Kontrol modelleri fiziksel donanıma aktarılmadan önce eğitim MuJoCo fizik simülatöründe gerçekleştirildi. Mühendisler, düşük seviyeli kontrol parametrelerini karşılaştırdı ve matematiksel simülasyon modelini gerçek dünya ekipmanının davranışına uyacak şekilde sürekli olarak ayarladı. Bu yinelemeli süreç, makinelerin hassas bir şekilde ayarlanmasını sağladı.
Bunu da okuyunHyundai, Atlas robotunu ölçeklendirmek için Boston Dynamics'in %100'ünü satın aldıBelirli hareketler, insan eylemlerine ait hareket yakalama kütüphaneleri kullanılarak şekillendirildi. Örneğin, yer değiştirmeli yanal zıplamalar sırasında robot, insan ayağının kayması yerine tekerlekleri kullanmayı öğrendi. Bu yaklaşımı izleyen Atlas, kaydedilen insan yörüngelerini takip ederek ilk denemesinde 360 derece dönerek zıplama hareketini gerçekleştirdi.
Robotik deneylerin önemi Deneyin birincil amacı, yüksek torklu ve yüksek hızlı elektrikli aktüatörleri, robotun tüm kütlesi altında uzun süreli tam yük operasyonlarına tabi tutmaktı. Her hızlanma, dönüş ve frenleme manevrası, motorları tork ve hız sınırlarının uç kombinasyonlarında çalışmaya zorladı.
Bu zorlu testler sırasında toplanan veriler, robotun standart iki ayaklı versiyonunu geliştirmek için şimdiden kullanılmaya başlandı. Özellikle ekibin bir sonraki projesi, potansiyel donanım arızalarını telafi etmek için pekiştirmeli öğrenme kullanarak kontrol sisteminin bireysel tahrik arızalarına karşı direncini artırmaya odaklanıyor.
Kaynak: 3DNews: