Boston Dynamics تزود روبوتها البشري Atlas بعجلات لإجراء اختبارات
استبدلت شركة Boston Dynamics قدمي روبوتها البشري Atlas بعجلات لاختبار المشغلات الكهربائية تحت أقصى أحمال تشغيلية.
·2 دقائق قراءة
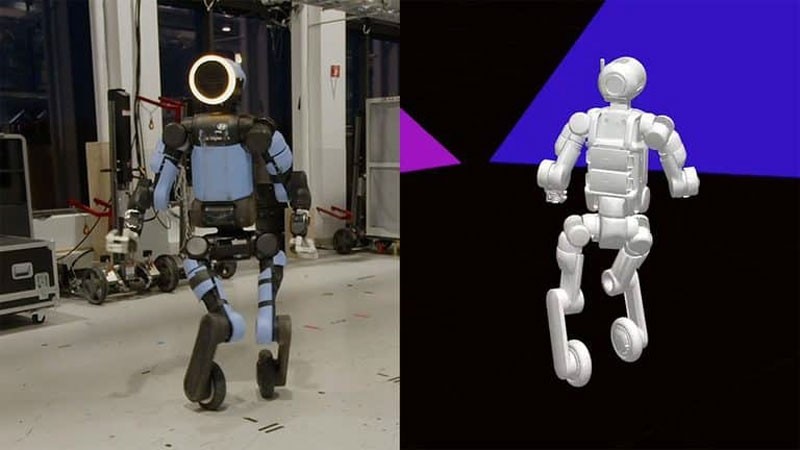
وجدت شركة Boston Dynamics طريقة مبتكرة لاختبار جميع المشغلات الكهربائية لروبوتها البشري Atlas تحت أقصى حمل، وذلك من خلال استبدال كلا قدميه بعجلات. صُممت هذه التجربة غير العادية للتحقق من كيفية تفاعل نظام التحكم لكامل الجسم مع المحركات الكهربائية الحقيقية التي تعمل عند حدودها القصوى.
- يُعد تكوين العجلات بمثابة منصة بحثية بحتة لاختبار إجهاد المشغلات.
- تم تدريب نموذج التحكم في محاكاة الفيزياء MuJoCo ونقله إلى الأجهزة الحقيقية.
- تعلم Atlas التحرك بشكل مستقل، والالتفاف، وأداء مناورات معقدة مثل القفز مع الدوران الكامل 360 درجة.
تفاصيل إعداد العجلات التجريبية في الروبوت البشري الكهربائي بالكامل Atlas، الذي كُشف عنه لأول مرة في 17 أبريل 2024 ليحل محل نموذج هيدروليكي أقدم، استبدل المهندسون محركات الكاحل القياسية بعجلات عبر محول خاص لاختبار جميع المحركات الكهربائية في وقت واحد تحت ضغط هائل. وتؤكد الشركة أنه ليس لديها أي خطط لتسويق نسخة ذات عجلات، حيث تُعد هذه المنصة أداة بحثية بحتة لإجهاد الأجهزة. في نموذج البرمجيات، عُاملت كل عجلة مفصل كاحل ذو دوران غير محدود. وتطلبت مواءمة نظام التعلم التعزيزي تعديل هياكل المكافآت، ونطاقات الأوامر، وخوارزميات الحفاظ على التوازن. ونتيجة لذلك، نجح الروبوت في تعلم استخدام العجلات للحركات إلى الأمام، والخلف، وإلى الجانب.
دمج المحاكاة والتقاط الحركة أُجري التدريب داخل محاكي الفيزياء MuJoCo قبل نشر نماذج التحكم على الأجهزة الفيزيائية الفعليّة. وقارن المهندسون معاملات التحكم منخفضة المستوى وعملوا باستمرار على ضبط نموذج المحاكاة الرياضي ليطابق سلوك الأجهزة في العالم الحقيقي. وضمانت هذه العملية التكرارية الضبط الدقيق للآلات. وقد صُممت حركات معينة باستخدام مكتبات التقاط الحركة للأفعال البشرية. على سبيل المثال، خلال القفزات الجانبية مع الإزاحة، تعلم الروبوت استخدام العجلات بدلاً من انزلاق القدم البشرية. وتبعاً لهذا النهج، نفذ Atlas قفزة دوران كاملة 360 درجة من محاولته الأولى من خلال تتبع المسارات البشرية المسجلة.
أهمية التجارب الروبوتية كان الهدف الأساسي من التجربة هو تعريض المشغلات الكهربائية عالية عزم الدوران والسرعة لعمليات طويلة الأمد تحت الحمل الكامل والكتلة الكاملة للروبوت. أجبرت كل مناورة تسارع، والتفاف، وفرملة المحركات على العمل عبر مزيج متطرف من حدود عزم الدوران والسرعة. تُستخدم البيانات التي جُمعت خلال هذه الاختبارات الصارمة بالفعل لتحسين النسخة ثنائية الأرجل القياسية من الروبوت. وتحديداً، يركز مشروع الفريق التالي على تعزيز مرونة نظام التحكم ضد الأعطال الفردية للمحركات باستخدام التعلم التعزيزي لتعويض أي أعطال محتملة في الأجهزة.
المصدر: 3DNews: