Boston Dynamics equipa al robot humanoide Atlas con ruedas para realizar pruebas
Boston Dynamics sustituyó los pies de su robot humanoide Atlas por ruedas para probar actuadores eléctricos bajo cargas operativas máximas.
·2 min de lectura
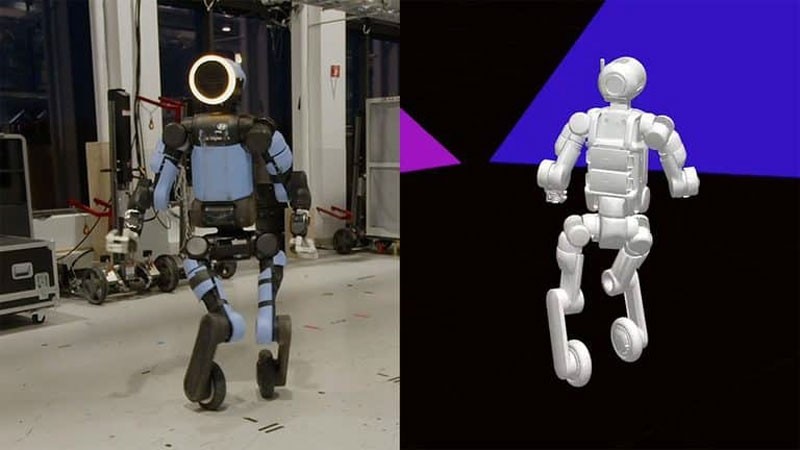
Boston Dynamics ha encontrado una forma original de probar todos los actuadores eléctricos del robot humanoide Atlas bajo carga máxima sustituyendo ambos pies por ruedas. Este inusual experimento está diseñado para comprobar cómo el sistema de control de todo el cuerpo interactúa con accionamientos eléctricos reales que operan al límite.
- La configuración con ruedas sirve exclusivamente como plataforma de investigación para someter a pruebas de estrés a los actuadores.
- El modelo de control se entrenó en el simulador de física MuJoCo y se transfirió al hardware real.
- Atlas aprendió a moverse de forma autónoma, girar y realizar maniobras complejas como saltos con giro de 360 grados.
Detalles de la configuración experimental con ruedas Presentado originalmente el 17 de abril de 2024, el robot humanoide Atlas totalmente eléctrico reemplazó a un modelo hidráulico anterior. Para probar todos los accionamientos eléctricos simultáneamente bajo fuertes cargas, los ingenieros conectaron ruedas a los motores de los tobillos estándar mediante un adaptador especial. La empresa enfatiza que no tiene planes de comercializar una versión con ruedas, ya que se trata únicamente de una plataforma de investigación para poner a prueba el hardware. En el modelo de software, cada rueda se trató como una articulación de tobillo con rotación ilimitada. Adaptar el sistema de aprendizaje por refuerzo requirió ajustar las estructuras de recompensa, los rangos de comandos y los algoritmos de mantenimiento del equilibrio. Como resultado, el robot aprendió con éxito a utilizar las ruedas para realizar movimientos hacia adelante, hacia atrás y laterales.
Integración de simulación y captura de movimiento El entrenamiento se llevó a cabo en el simulador de física MuJoCo antes de implementar los modelos de control en el hardware físico. Los ingenieros compararon los parámetros de control de bajo nivel y ajustaron continuamente el modelo de simulación matemática para que coincidiera con el comportamiento del equipo en el mundo real. Este proceso iterativo garantizó un ajuste preciso de la maquinaria. Ciertos movimientos se moldearon utilizando bibliotecas de captura de movimiento de acciones humanas. Por ejemplo, durante los saltos laterales con desplazamiento, el robot aprendió a utilizar las ruedas en lugar del deslizamiento de los pies humanos. Siguiendo este enfoque, Atlas ejecutó un salto con giro de 360 grados en su primer intento mediante el seguimiento de las trayectorias humanas grabadas.
Significado de los experimentos robóticos El objetivo principal del experimento era someter a los actuadores eléctricos de alto par y alta velocidad a operaciones prolongadas a plena carga bajo la masa completa del robot. Cada aceleración, giro y maniobra de frenado obligó a los motores a operar a través de combinaciones extremas de límites de par y velocidad. Los datos recopilados durante estas rigurosas pruebas ya se están utilizando para mejorar la versión bípeda estándar del robot. Específicamente, el próximo proyecto del equipo se centra en mejorar la resistencia del sistema de control frente a fallos individuales en los accionamientos, utilizando el aprendizaje por refuerzo para compensar posibles averías de hardware.
Fuente: 3DNews: