Boston Dynamics、人型ロボット「Atlas」の足に車輪を装着してテストを実施
Boston Dynamicsは、電動アクチュエーターを最大稼働負荷でテストするため、人型ロボット「Atlas」の足を車輪に換装しました。
·2 分で読めます
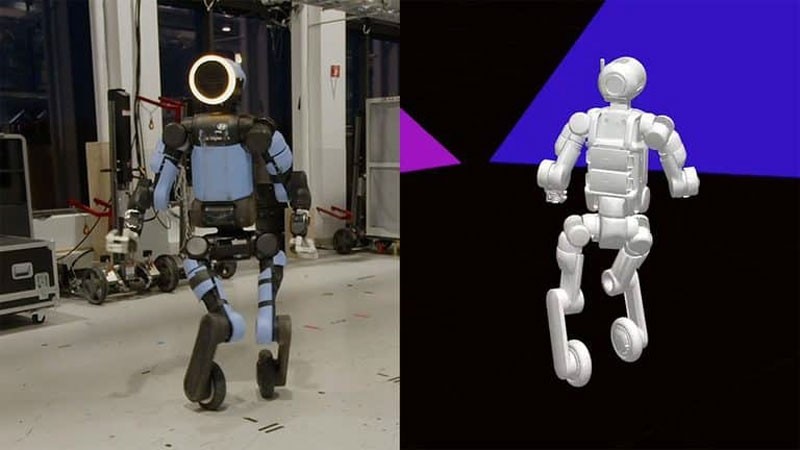
Boston Dynamicsは、人型ロボット「Atlas」の両足を車輪に換装するという斬新な方法で、すべての電動アクチュエーターを最大負荷のもとでテストすることに成功しました。この異例の実験は、全身制御システムが限界まで稼働する実際の電動ドライブとどのように相互作用するかを検証するために設計されたものです。
- 車輪付きの構成は、アクチュエーターの負荷テストを行うための純粋な研究用プラットフォームとして機能します。
- 制御モデルはMuJoCo物理シミュレーターでトレーニングされ、実際のハードウェアに移行されました。
- Atlasは自律的な移動、方向転換、360度スピンジャンプなどの複雑なマヌーバー(機動)を学習しました。
実験的な車輪セットアップの詳細 2024年4月17日に初めて公開された完全電動式のヒューマノイドロボット「Atlas」は、旧型の油圧モデルに代わるものです。すべての電動ドライブに高い負荷を同時にかけてテストするため、エンジニアは特殊なアダプターを介して標準的な足首のモーターに車輪を接続しました。同社は、これはハードウェアに負荷をかけるための純粋な研究プラットフォームであり、車輪付きのバージョンを製品化する計画はないと強調しています。 ソフトウェアモデルでは、各車輪は回転制限のない足首の関節として扱われました。強化学習システムの適応には、報酬構造、指令範囲、バランス維持アルゴリズムの微調整が必要でした。その結果、ロボットは車輪を使って前進、後退、横移動を行うことを無事に学習しました。
シミュレーションとモーションキャプチャの統合 トレーニングはMuJoCo物理シミュレーターで行われ、その後、制御モデルが実際のハードウェアに展開されました。エンジニアは低レベルの制御パラメータを比較し、現実世界の機器の挙動に一致するように数学的シミュレーションモデルを継続的に調整しました。この反復的なプロセスにより、機械の精密なチューニングが保証されました。 一部の動きは、人間の動きのモーションキャプチャライブラリを使用して形作られました。例えば、変位を伴う側方ジャンプの際、ロボットは人間の足の滑りの代わりに車輪を活用することを学習しました。このアプローチに従い、Atlasは記録された人間の軌道を追跡することで、初挑戦で360度スピンジャンプを成功させました。
ロボット実験の意義 この実験の主な目的は、高トルク・高速の電動アクチュエーターに、ロボットの全質量をかけた長時間の全負荷動作を課すことでした。すべての加速、方向転換、ブレーキング動作により、モーターはトルクと速度の限界値が組み合わさった極限状態で稼働することを余儀なくされました。 こうした厳格なテスト中に収集されたデータは、ロボットの標準的な二足歩行バージョンの改良にすでに活用されています。具体的には、チームの次のプロジェクトとして、強化学習を利用してハードウェアの潜在的な故障を補うことで、個々のドライブ故障に対する制御システムの耐性を高めることに焦点を当てています。
出典: 3DNews: