Boston Dynamics wyposaża humanoidalnego robota Atlas w koła do celów testowych
Boston Dynamics zastąpiło stopy swojego humanoidalnego robota Atlas kołami, aby przetestować siłowniki elektryczne pod maksymalnym obciążeniem operacyjnym.
·2 min czytania
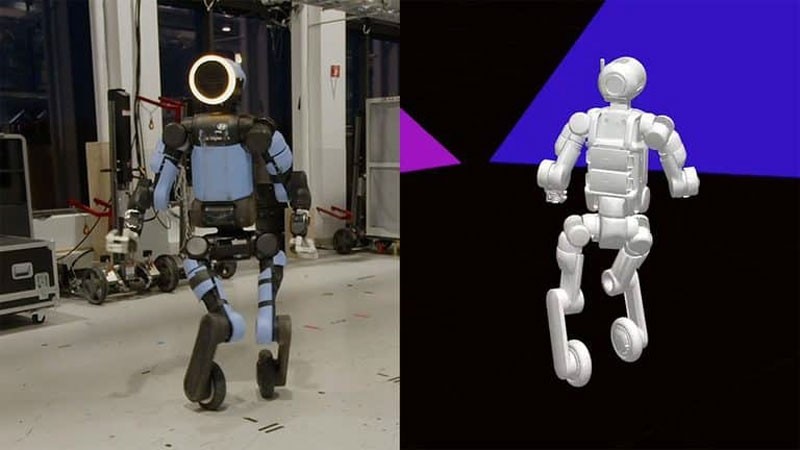
Boston Dynamics znalazło oryginalny sposób na przetestowanie wszystkich napędów elektrycznych humanoidalnego robota Atlas pod maksymalnym obciążeniem, zastępując obie jego stopy kołami. Ten nietypowy eksperyment ma na celu sprawdzenie, jak system sterowania całego ciała współpracuje z rzeczywistymi napędami elektrycznymi pracującymi na granicach swoich możliwości.
- Konfiguracja kołowa służy wyłącznie jako platforma badawcza do testów obciążeniowych siłowników.
- Model sterowania został wytrenowany w symulatorze fizycznym MuJoCo i przeniesiony na rzeczywisty sprzęt.
- Atlas nauczył się autonomicznie poruszać, skręcać i wykonywać skomplikowane manewry, takie jak obroty o 360 stopni w wyskoku.
Szczegóły eksperymentalnej konfiguracji z kołami Zaprezentowany po raz pierwszy 17 kwietnia 2024 roku w pełni elektryczny humanoidalny robot Atlas zastąpił starszy model hydrauliczny. Aby przetestować wszystkie napędy elektryczne jednocześnie pod dużym obciążeniem, inżynierowie połączyli koła ze standardowymi silnikami skokowymi za pomocą specjalnego adaptera. Firma podkreśla, że nie ma planów komercjalizacji wersji kołowej, ponieważ jest to wyłącznie platforma badawcza służąca do obciążania sprzętu. W modelu programowym każde koło było traktowane jako staw skokowy o nieograniczonym obrocie. Dostosowanie systemu uczenia ze wzmocnieniem wymagało zmodyfikowania struktur nagród, zakresów poleceń oraz algorytmów utrzymania równowagi. W efekcie robot z powodzeniem nauczył się wykorzystywać koła do ruchu do przodu, do tyłu oraz na boki.
Integracja symulacji i przechwytywania ruchu Trening odbywał się w symulatorze fizycznym MuJoCo, zanim modele sterowania zostały wdrożone na fizycznym sprzęcie. Inżynierowie porównywali parametry sterowania niskiego poziomu i stale dostosowywali matematyczny model symulacyjny, aby odpowiadał zachowaniu rzeczywistego urządzenia. Ten proces iteracyjny zapewnił precyzyjne strojenie maszyn. Niektóre ruchy zostały ukształtowane przy użyciu bibliotek przechwytywania ruchu (motion capture) ludzkich działań. Na przykład podczas skoków w bok z przemieszczeniem robot nauczył się używać kół zamiast poślizgu ludzkiej stopy. Postępując w ten sposób, Atlas wykonał obrót o 360 stopni w wyskoku za pierwszym podejściem, śledząc zarejestrowane trajektorie ludzkiego ruchu.
Znaczenie eksperymentów z robotem Głównym celem eksperymentu było poddanie wysokoobrotowych i wysokomomentowych siłowników elektrycznych długotrwałej pracy pod pełnym obciążeniem, uwzględniającym masę całego robota. Każde przyspieszenie, skręt i manewr hamowania zmuszały silniki do pracy w skrajnych kombinacjach momentu obrotowego i limitów prędkości. Dane zebrane podczas tych rygorystycznych testów są już wykorzystywane do ulepszania standardowej wersji dwunożnej robota. W szczególności kolejny projekt zespołu skupia się na zwiększeniu odporności systemu sterowania na awarie poszczególnych napędów przy użyciu uczenia ze wzmocnieniem, co ma kompensować ewentualne usterki sprzętowe.
Źródło: 3DNews: