Boston Dynamics equipa robô humanoide Atlas com rodas para testes
A Boston Dynamics substituiu os pés de seu robô humanoide Atlas por rodas para testar atuadores elétricos sob cargas operacionais máximas.
·2 min de leitura
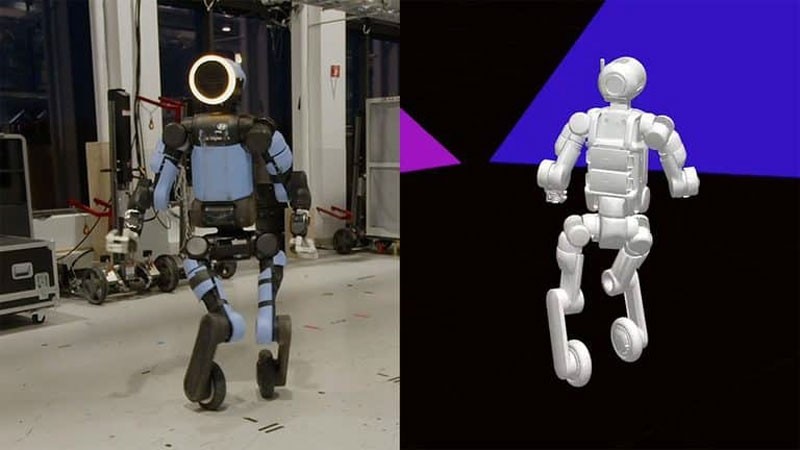
A Boston Dynamics encontrou uma maneira original de testar todos os atuadores elétricos do robô humanoide Atlas sob carga máxima, substituindo ambos os seus pés por rodas. Este experimento incomum foi projetado para verificar como o sistema de controle de corpo inteiro interage com acionamentos elétricos reais operando em seus limites.
- A configuração com rodas serve puramente como uma plataforma de pesquisa para testes de estresse em atuadores.
- O modelo de controle foi treinado no simulador de física MuJoCo e transferido para o hardware real.
- O Atlas aprendeu a se mover, girar e realizar manobras complexas de forma autônoma, como saltos com giro de 360 graus.
Detalhes da configuração experimental com rodas Originalmente revelado em 17 de abril de 2024, o robô humanoide Atlas totalmente elétrico substituiu um modelo hidráulico mais antigo. Para testar todos os acionamentos elétricos simultaneamente sob forte estresse, os engenheiros conectaram rodas aos motores de tornozelo padrão por meio de um adaptador especial. A empresa enfatiza que não tem planos de comercializar uma versão com rodas, já que esta é exclusivamente uma plataforma de pesquisa para estressar o hardware. No modelo de software, cada roda foi tratada como uma articulação de tornozelo com rotação ilimitada. A adaptação do sistema de aprendizado por reforço exigiu ajustes nas estruturas de recompensa, intervalos de comando e algoritmos de manutenção de equilíbrio. Como resultado, o robô aprendeu com sucesso a usar as rodas para movimentos para frente, para trás e laterais.
Simulação e integração de captura de movimentos O treinamento ocorreu no simulador de física MuJoCo antes que os modelos de controle fossem implantados no hardware físico. Os engenheiros compararam parâmetros de controle de baixo nível e ajustaram continuamente o modelo de simulação matemática para corresponder ao comportamento do equipamento no mundo real. Esse processo iterativo garantiu um ajuste preciso da maquinaria. Certos movimentos foram moldados usando bibliotecas de captura de movimento de ações humanas. Por exemplo, durante saltos laterais com deslocamento, o robô aprendeu a utilizar rodas em vez do deslizamento de pés humanos. Seguindo essa abordagem, o Atlas executou um salto com giro de 360 graus na primeira tentativa, rastreando trajetórias humanas gravadas.
Significado dos experimentos robóticos O objetivo principal do experimento era submeter os atuadores elétricos de alto torque e alta velocidade a operações prolongadas com carga total sob a massa completa do robô. Cada aceleração, curva e manobra de frenagem forçou os motores a operar em combinações extremas de limites de torque e velocidade. Os dados coletados durante esses testes rigorosos já estão sendo usados para melhorar a versão bípede padrão do robô. Especificamente, o próximo projeto da equipe foca em aprimorar a resiliência do sistema de controle contra falhas individuais de acionamento, usando aprendizado por reforço para compensar potenciais mau funcionamento de hardware.
Fonte: 3DNews: